가이드, 내비게이션, 로봇 임플란트 수술은 실제로 얼마나 정확할까요?
모든 시스템이 정밀하다고 말합니다. 메타분석은 그 정밀도를 숫자로 보여 주고, 그 숫자는 외과의가 어떤 화면을 보든 2mm 안전 거리가 여전히 원칙이라고 말합니다.
집필·의학 감수: Dr. Sam Jain, DMD, MS 및 Dr. Arpana Gupta, DDS, MDS
게시일
1밀리미터가 중요한 이유
임플란트는 3차원으로 계획하며, 실수를 용납하지 않는 구조물을 피해야 합니다. 아래턱의 신경관, 위턱의 상악동 바닥, 이웃 치아의 뿌리, 그리고 잇몸이 제자리에 머물지를 좌우하는 볼 쪽의 얇은 뼈벽입니다. 아직 존재하지 않는 치아도 기준이 됩니다. 나중에 임플란트 위에 올라갈 크라운에는 이상적인 위치가 있고, 임플란트가 그 위치에서 1도 기울 때마다 기공실은 각도 지대주(어버트먼트)나 더 두꺼운 브리지로 그 타협을 떠안아야 합니다. 그러니 정확도는 사치가 아닙니다. 설계된 보철과 즉석에서 꿰맞춘 보철을 가르는 차이입니다.
이 글에서 다루는 기술은 모두 같은 데서 출발합니다. 콘빔 CT, 즉 3D CBCT 촬영(치과용 3차원 CT) 영상 위에서 임플란트를 가상으로 계획하는 것입니다. 정확도 논문을 읽기 전에 임플란트 치료에 쓰는 CBCT를 다룬 Bornstein의 2014년 체계적 문헌고찰을 먼저 읽어 볼 만합니다. 기술에 대한 열광 속에서 잊히기 쉬운 점을 짚기 때문입니다. CBCT 장비에 따라 유효 방사선량은 거의 100배까지 차이가 났고, 촬영 범위(field of view)를 실제로 필요한 부위로 좁히면 선량이 크게 줄었습니다. 촬영은 그 결과로 치료 계획이 바뀔 때 정당화됩니다. 모든 정확도 연구는 수술 후 두 번째 촬영으로 결과를 측정하지만, 저는 임플란트가 잘 들어갔는지 감상하려고 수술 후 촬영을 일상적으로 처방하지 않습니다.
연구들이 보고하는 측정값은 모두 같으니 알아 두시면 좋습니다. 진입점 오차(entry deviation)는 임플란트 윗면(플랫폼)을 계획한 위치와 실제로 들어간 위치 사이의 거리를 밀리미터로 잰 것입니다. 근단 오차(apical deviation)는 같은 거리를 임플란트 끝에서 잰 것으로, 위쪽의 작은 각도가 아래쪽에서는 더 큰 위치 차이가 되므로 보통 진입점 오차보다 큽니다. 각도 오차(angular deviation)는 계획한 장축과 실제 장축의 차이를 도(°)로 잰 것입니다. 아래에서 인용하는 숫자는 많은 임플란트의 평균입니다. 같은 연구의 최댓값은 흔히 그 몇 배이고, 안전 거리는 바로 그 최댓값에 대비하기 위한 것입니다.
정적 가이드, 15년간의 메타분석
정적 가이드(static guide)는 3D 프린팅하거나 밀링한 틀입니다. 치아, 잇몸 또는 뼈 위에 얹으며, 금속 슬리브가 드릴을 계획한 경로로만 움직이게 합니다. ITI를 위해 작성된 Jung의 2009년 리뷰는 29개 시스템에 걸친 정확도 연구 19편을 종합했습니다. 평균 오차는 진입점에서 0.74mm, 근단에서 0.85mm였고, 최댓값은 각각 4.5mm와 7.1mm였습니다. 같은 해 Schneider의 리뷰는 임상 정확도 연구 8편만 대상으로 했습니다. 진입점에서 1.07mm, 근단에서 1.63mm의 오차를 확인했고, 초창기 이 기술이 치른 대가도 기록했습니다. 초기 수술 합병증이 9.1%, 초기 보철 합병증이 18.8%, 후기 보철 합병증이 12%의 사례에서 있었습니다.
5년 간격으로 나온 Tahmaseb의 두 리뷰는 이 분야가 자리를 잡아 가는 모습을 보여 줍니다. 2014년 분석은 정확도 연구 24편, 임플란트 1,530개를 다뤘습니다. 오차는 진입점에서 1.12mm, 근단에서 1.39mm였습니다. 생존율 연구 14편에서 평균 임플란트 실패율은 2.7%였고, 치료 사례의 36.4%에서 수술 중 합병증이나 보철 합병증이 있었습니다. 수술 중 가이드 파절, 초기 고정력이 부족해 바뀐 계획, 예상하지 못한 뼈이식, 나사 풀림과 보철 부적합 등입니다. 2018년 갱신 연구는 환자 471명, 임플란트 2,238개에 대한 임상 연구 20편을 바탕으로 했습니다. 오차는 진입점에서 1.2mm, 근단에서 1.4mm, 각도 3.5도였습니다. 정확도는 가이드를 치아 위에 얹을 수 있는 부분 무치악 환자에서, 잇몸이나 뼈 위에 얹어야 하는 완전 무치악 환자보다 유의하게 좋았습니다. 이 리뷰의 결론은 제가 늘 새기는 문장입니다. 대부분의 상황에서 정확도는 임상적으로 허용되는 범위 안에 있으며, 최소 2mm의 안전 거리를 지켜야 한다는 것입니다.
같은 환자에서 가이드 수술과 외과의의 판단을 비교한 유일한 무작위 임상시험은 2014년 Vercruyssen의 연구입니다. 각각 임플란트 4–6개가 필요한 환자 59명의 완전 무치악 턱 72개를 네 가지 가이드 시스템 중 하나, 계획을 머릿속에 두고 외과의가 하는 프리핸드 식립, 간단한 파일럿 드릴 템플릿 가운데 하나에 무작위로 배정했습니다. 가이드 시스템의 평균 오차는 진입점 1.4mm, 근단 1.6mm, 각도 3.0도였습니다. 프리핸드 식립은 2.7mm, 2.9mm, 9.9도였고, 파일럿 템플릿은 3.0mm, 3.4mm, 8.4도였습니다. 가이드를 뼈에 얹었는지 잇몸에 얹었는지는 측정 가능한 차이를 만들지 않았습니다. 가이드가 단순한 마케팅용 기능이 아님을 보여 주는 가장 깔끔한 근거입니다. 숙련된 외과의의 눈과 비교해 가이드는 위치 오차를 대략 절반으로 줄이고 각도 오차를 3분의 2만큼 줄입니다.
동적 내비게이션, 촬영 영상 속에서 드릴을 보며
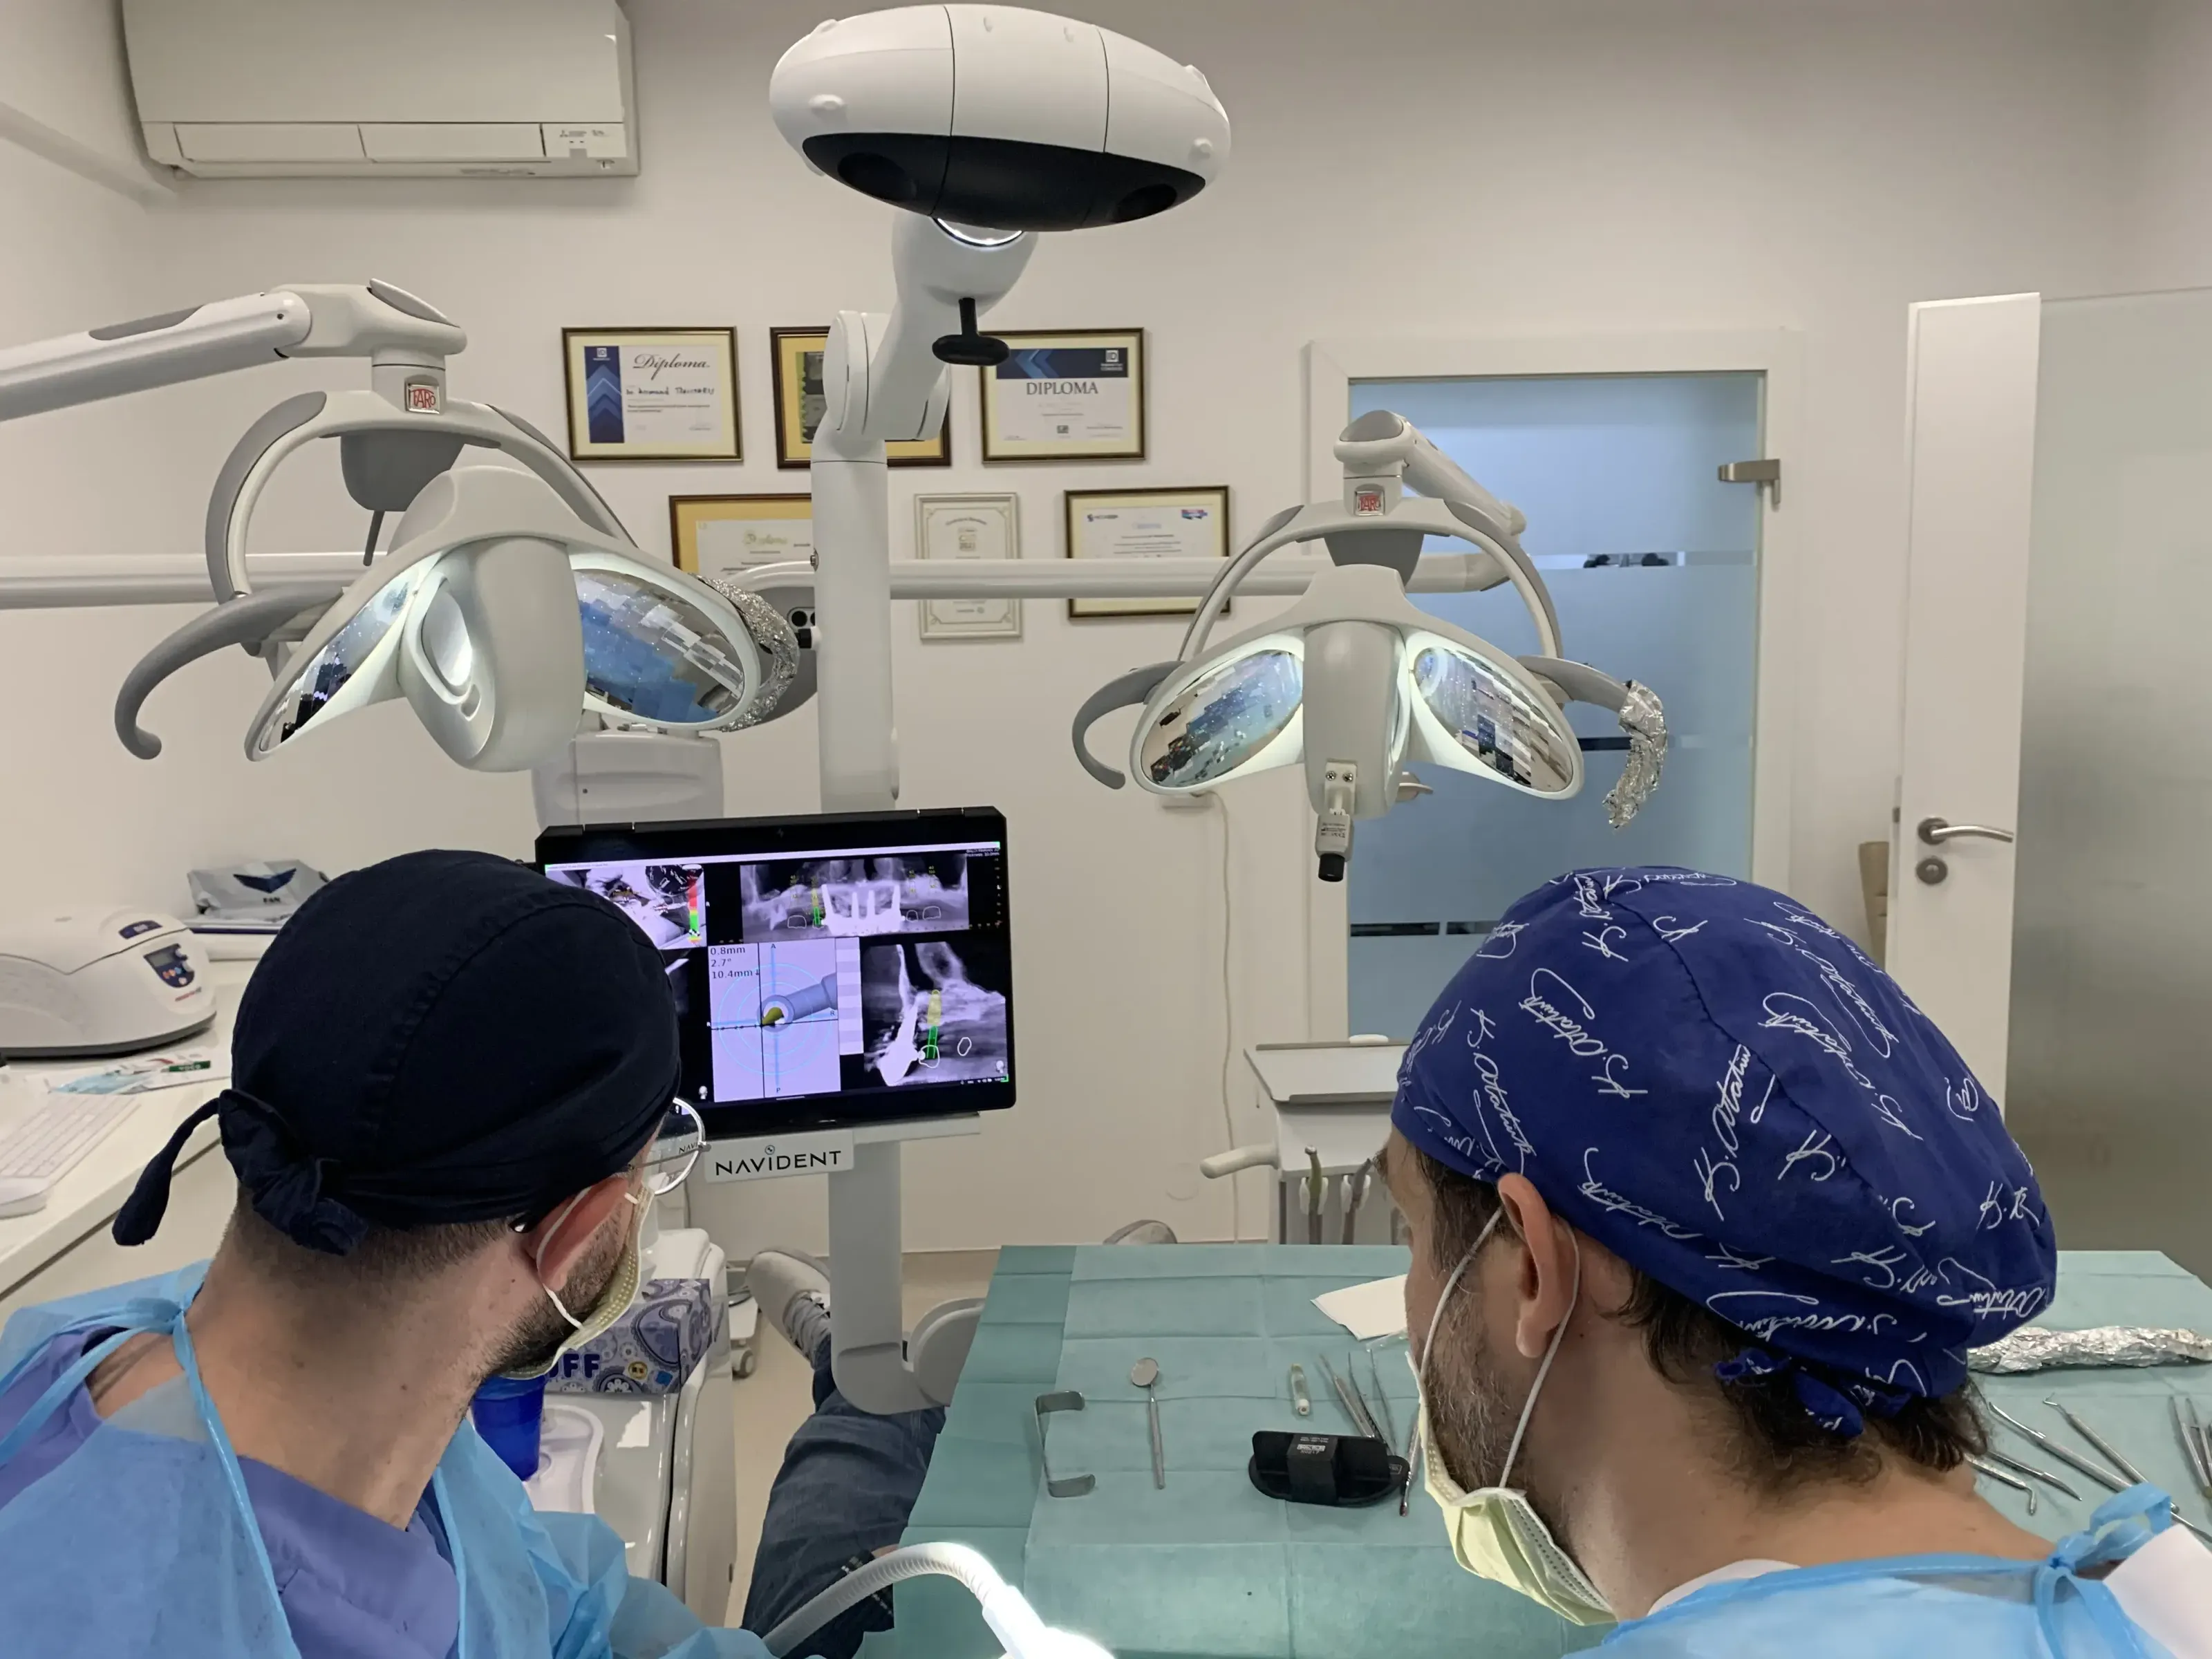
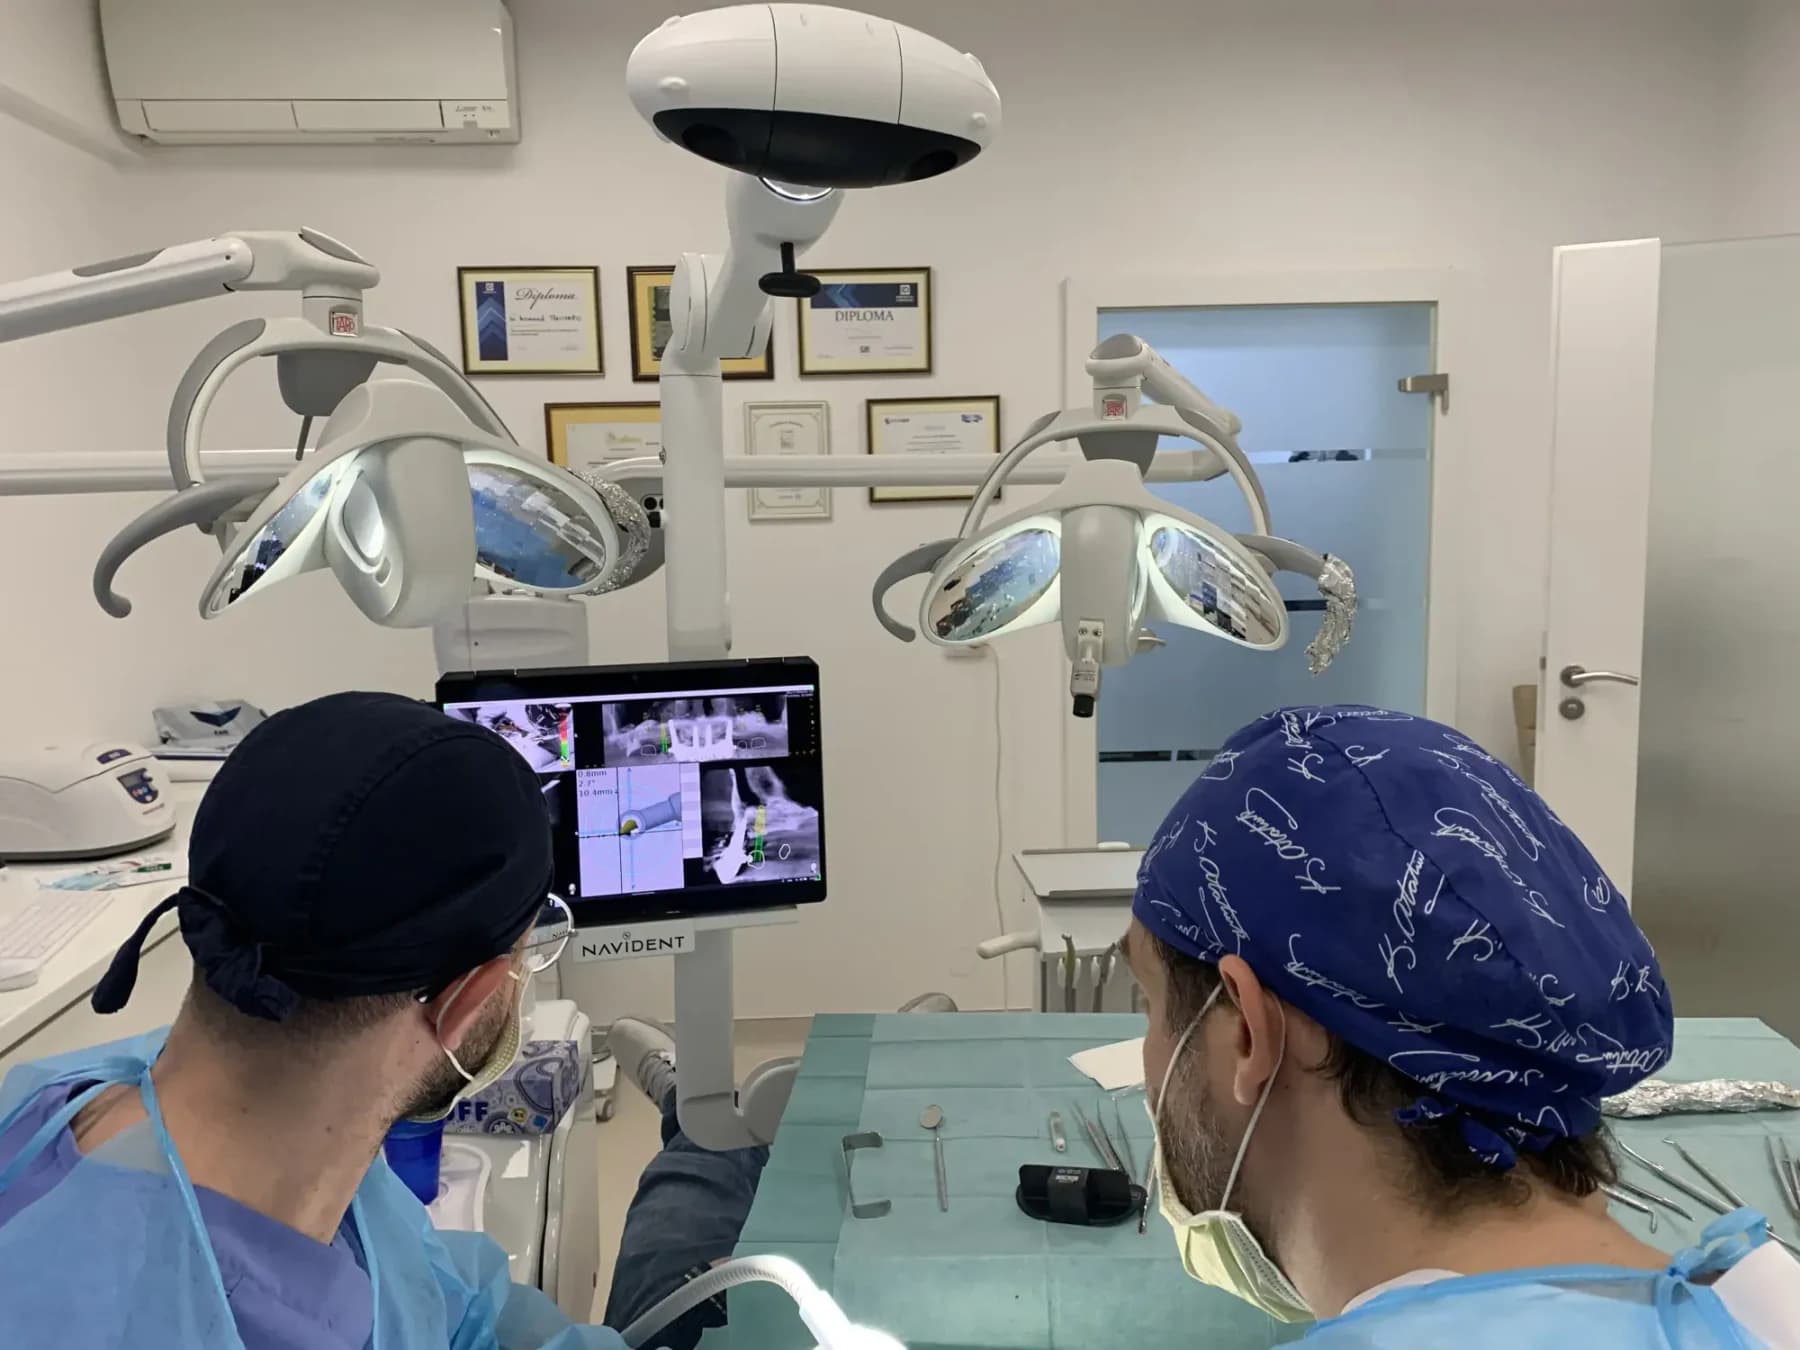
동적 내비게이션(dynamic navigation)은 물리적인 틀 대신 화면을 씁니다. 환자와 핸드피스에 추적 장치(트래킹 어레이)를 하나씩 달고, 외과의는 드릴이 CBCT 영상 속을 움직이는 모습을 실시간으로 보며, 계획한 위치는 목표로 화면에 표시됩니다. 이 방식은 가이드의 약점을 없앱니다. 냉각수 공급이나 입 안쪽 접근을 막는 슬리브가 없고, 파절될 틀도, 제작을 기다릴 필요도 없으며, 수술 중에 계획을 바꿀 수도 있습니다. 대신 학습 곡선이 있고, 추적 장치의 정합(registration)이 계속 유지되어야 합니다. 외과의 3명이 X-Guide 시스템을 쓴 Block의 2017년 전향적 연구에 따르면, 가상 계획과의 오차는 치아 지지형 정적 가이드에 대해 발표된 수치와 비슷했고, 프리핸드 식립보다 정확했으며, 학습 곡선이 있었습니다. 안정된 정확도로 측정한 숙련도는 대략 스무 번째 사례쯤에 도달했습니다.
Jorba-García의 2021년 메타분석은 9개 내비게이션 시스템에 걸친 연구 24편으로 임상 수치를 제시했습니다. 평균 각도 오차는 3.68도, 평균 진입점 오차는 1.03mm였고, 시스템 사이에 유의한 차이는 없었습니다. 정적 가이드와 비교하면 내비게이션은 각도에서 평균 0.86도 약간 더 정확했고, 프리핸드 식립보다는 4.33도 더 정확했습니다. 임상적 결론은 Tahmaseb와 같습니다. 1mm를 넘는 오차가 관찰되었으므로 2mm 안전 거리는 여전히 적용됩니다. 모형을 쓴 실험실 연구는 약 2도와 0.46mm로 더 좋은 수치를 보고했는데, 혀와 침이 있고 환자가 숨 쉬는 실제 턱은 모형과 다르다는 것을 일깨워 줍니다.
가장 최근의 종합은 Werny의 2025년 메타분석입니다. 연구 55편을 바탕으로 모든 방식을 같은 세 가지 척도로 나란히 놓았습니다. 프리핸드 식립은 7.46도, 진입점 1.56mm, 근단 2.22mm였습니다. 첫 드릴만 제한하는 파일럿 드릴 가이드는 5.94도, 1.13mm, 1.43mm였습니다. 모든 드릴과 임플란트 자체까지 제한하는 완전 가이드(fully guided) 정적 템플릿은 2.57도, 0.72mm, 0.88mm였습니다. 동적 내비게이션은 3.67도, 1.01mm, 1.36mm였습니다. 저자들은 정적·동적 가이드 모두 프리핸드 수술보다 뚜렷하게 낫다고 결론지었습니다. 또한 이들의 자료에서는 완전 가이드 정적 수술의 정확도가 가장 높았고, 1–2mm의 근단 오차가 있으므로 모든 방식에서 2mm 안전 거리는 반드시 지켜야 한다고 했습니다.
로봇, 가장 새로운 방식과 가장 작은 수치
수술 로봇은 관절이 있는 팔로 핸드피스를 잡고, 계획한 경로에서 벗어나지 않도록 물리적으로 붙잡아 둡니다. 외과의는 손의 감각으로 로봇을 이끕니다. 일부 시스템은 임플란트 자리를 내는 드릴링까지 자율적으로 수행합니다. Khaohoen의 2024년 메타분석은 임상 연구 67편을 다뤘으며, 정적·동적·로봇 시스템을 처음으로 나란히 비교했습니다. 컴퓨터 보조 방식 전체의 평균 오차는 진입점 1.11mm, 근단 1.40mm, 각도 3.51도였습니다. 로봇 하위군의 수치가 가장 낮았습니다. 진입점 0.81mm, 근단 0.77mm, 각도 1.71도였습니다. 이 리뷰는 정적 가이드에서 완전 가이드 프로토콜이 파일럿 드릴만 쓰는 방식보다 유의하게 정확하고, 부분 가이드 방식과는 차이가 없다는 점도 확인했습니다. 또 내비게이션의 정확도는 위턱과 아래턱 사이에서도, 절개 수술과 무절개(flapless) 수술 사이에서도 차이가 없었습니다.
하지만 로봇 자료는 초기 단계이고 규모가 작습니다. Bolding과 Reebye의 2022년 연구는 완전 무치악 턱에서 햅틱 로봇의 임상 정확도를 처음 보고한 연구로, 환자 5명과 임플란트 38개를 대상으로 했습니다. 평균 각도 오차는 2.56도, 플랫폼 오차는 1.04mm, 근단 오차는 0.95mm였고, 임플란트는 계획보다 평균 0.42mm 얕게 자리 잡았으며 이상 사례는 없었습니다. 신중한 팀이 낸 좋은 수치이지만 임플란트 38개의 결과이기도 합니다. 저자들 스스로도 로봇이 아닌 방법과의 차이를 주장하려면 더 길고 큰 연구가 필요하다고 했습니다. 이런 소규모 연구 몇 편 위에 세운 메타분석 하위군은 그 연구들이 보여 준 가능성까지만 물려받습니다.
제가 보기에 로봇은 다른 종류의 기술이라기보다 같은 방향으로 내디딘 진정한 한 걸음입니다. 로봇은 외과의의 손 떨림을 없애고, 내비게이션이 화면에 보여 주기만 하는 계획 경로를 실제로 지키게 합니다. 아직 없애지 못하는 것은 정합 오차, 즉 촬영 영상과 수술 당일 환자 사이의 어긋남입니다. 기준 스플린트를 뼈에 고정해야 하는 무치악 턱에서는 바로 이 오차가 중요합니다. 저는 10년 결과 자료가 있는 기술을 도입할 것이고, 로봇에는 아직 그런 자료가 없습니다.
사례마다 어떤 방식을 고르는가
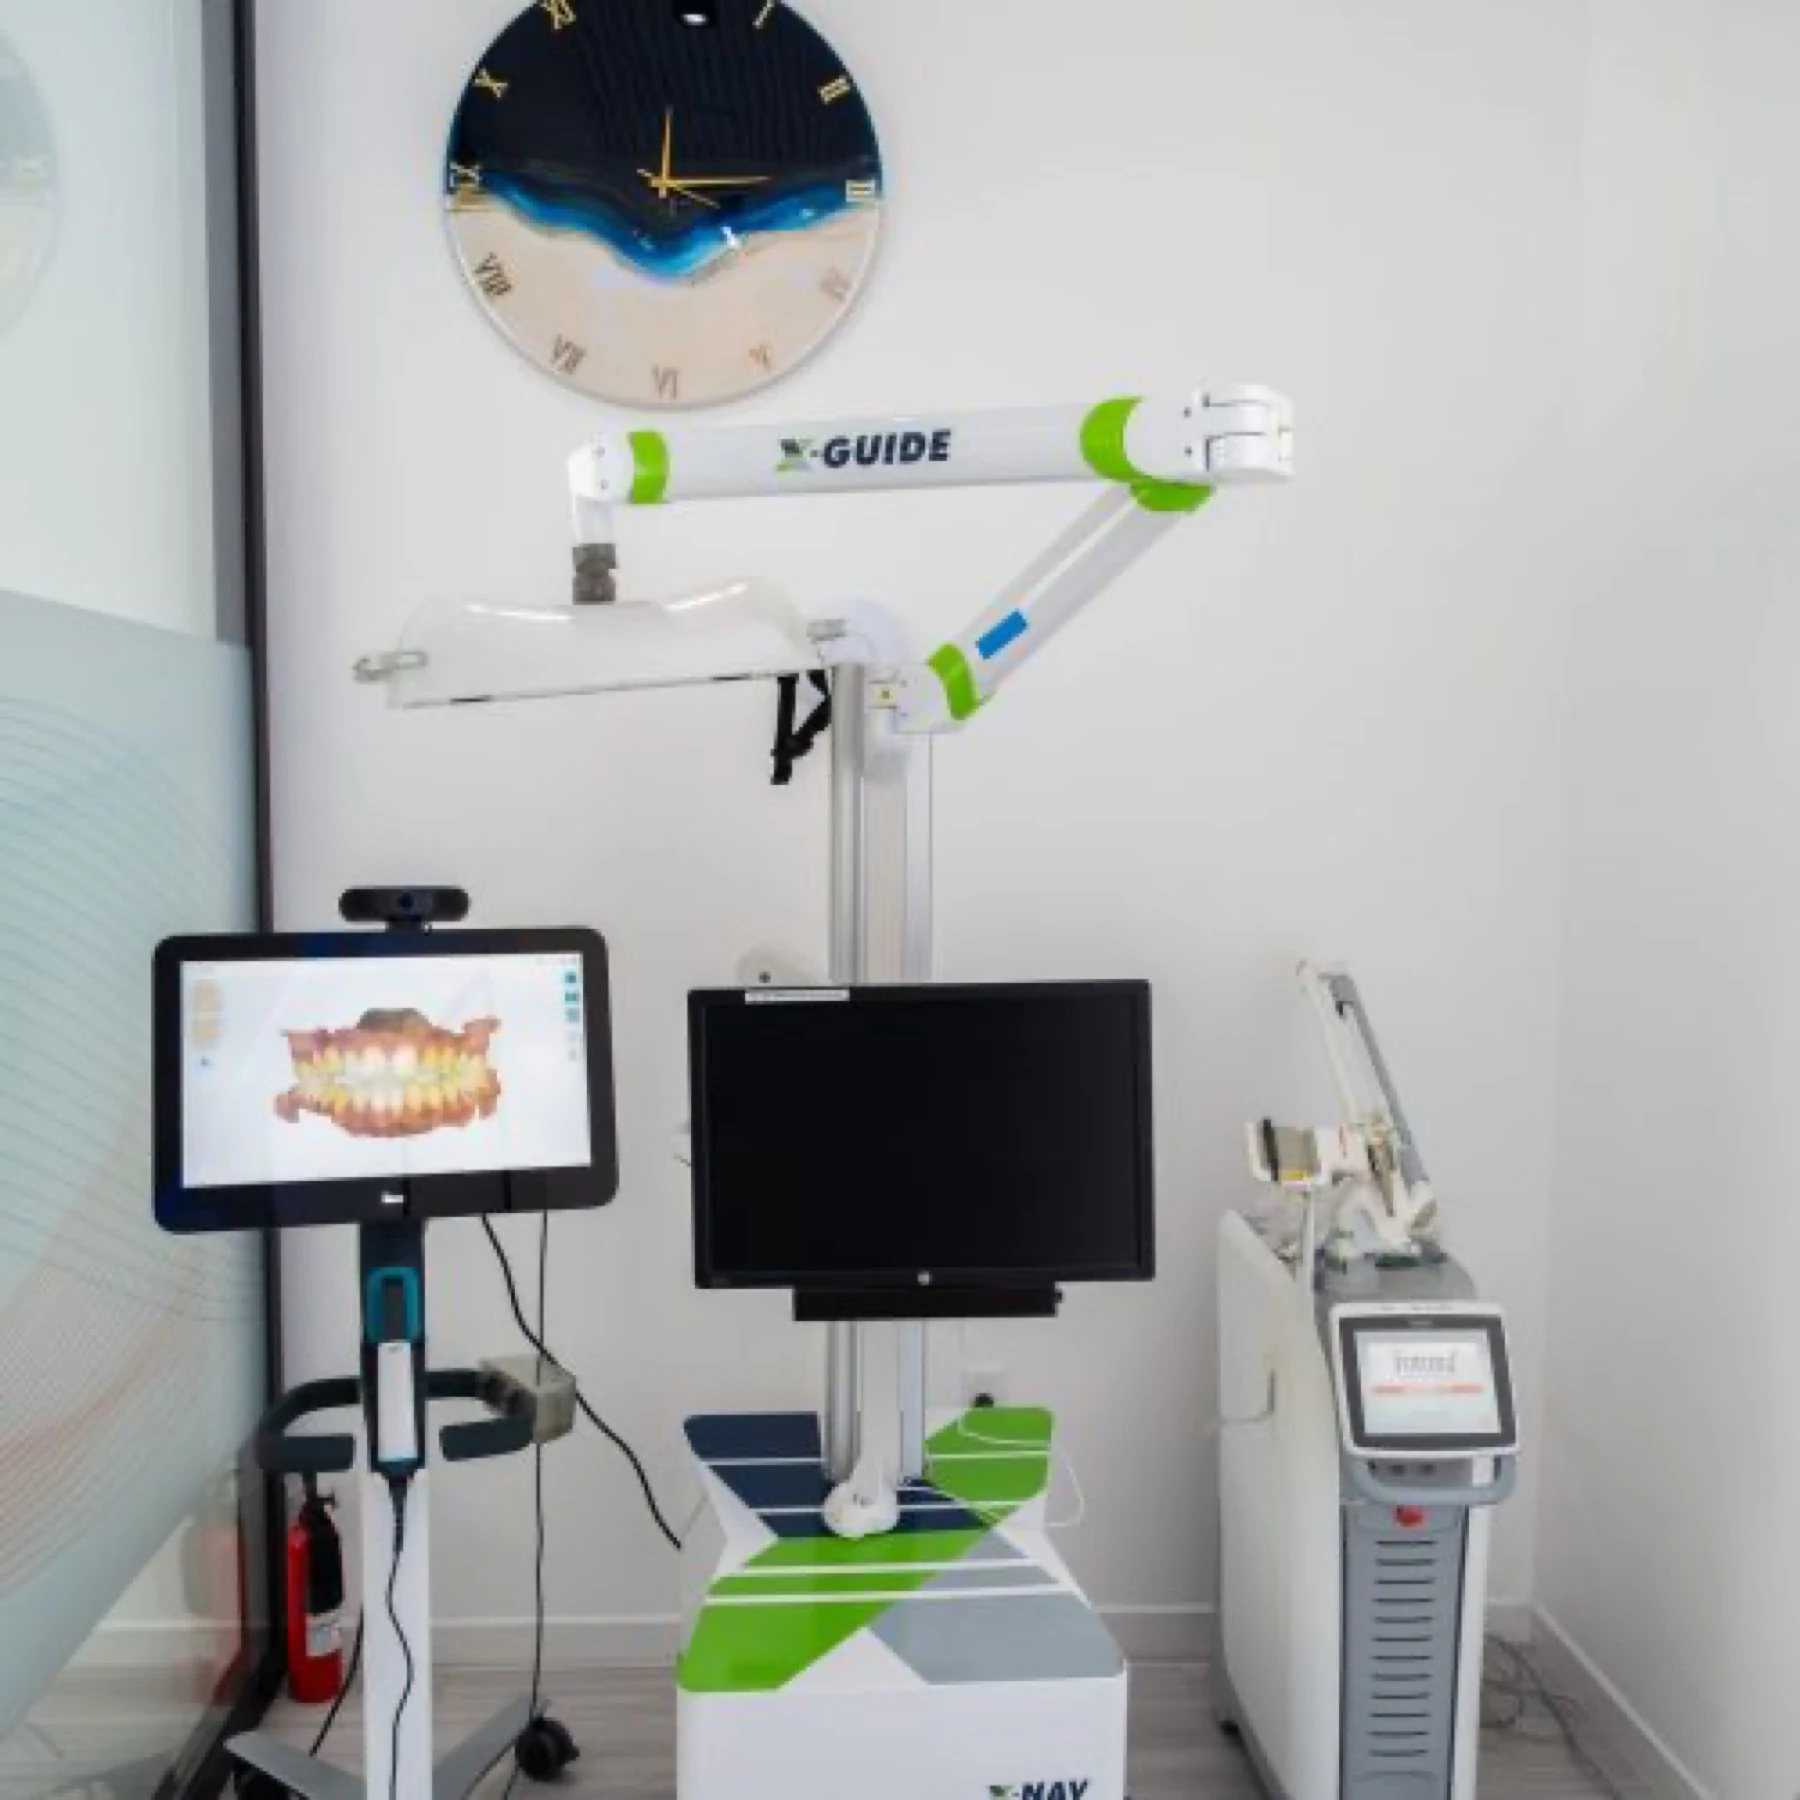
저희 수술실에서는 두 가지 동적 내비게이션 시스템, X-Guide와 Navident EVO를 매일 사용합니다. 여기에 맞는 사례를 위해 3D 프린팅 정적 가이드도 원내에서 직접 제작합니다. 선택은 위의 근거를 따릅니다. 무치악 턱의 풀아치 치료에서는 가이드를 얹을 치아가 없어, Tahmaseb의 자료상 정적 가이드의 정확도가 가장 낮습니다. 이런 경우 저는 뼈에 고정한 마커에 정합한 내비게이션을 선호합니다. 뼈가 촬영 영상보다 무르거나 얇은 것으로 드러나면 계획을 조정할 수도 있습니다. 건강한 치아 사이에 임플란트 하나를 심을 때는, 치아 지지형 완전 가이드 템플릿이 발표된 어떤 방법만큼이나 정확하고 수술 시간도 늘리지 않습니다. 입을 크게 벌리지 못하는 환자분의 어금니 쪽에서는, 슬리브를 겹겹이 쌓은 템플릿이 물리적으로 들어가지 않을 수 있습니다. 이때는 자연히 내비게이션이 답입니다.
Werny의 표에서 7.46도와 근단 2.22mm를 기록한 프리핸드 식립은 두 기술 모두 정합을 믿을 만하게 할 수 없는 드문 상황에만 쓰며, 그때도 화면 위의 계획을 기준으로 삼습니다. 어떤 시스템을 고르느냐보다 중요한 것은 그 주변의 원칙입니다. 해당 부위에 맞춘 촬영 범위의 CBCT, 치아에서 출발해 거꾸로 임플란트 위치를 정하는 가상 계획, 건드려서는 안 되는 모든 구조물로부터 2mm의 여유, 해부 구조상 필요할 때의 식립 후 확인입니다. 이런 과정이 수술 당일에 어떻게 이어지는지 보고 싶으시다면 풀아치 수술 하루를 시간대별로 정리한 글을 읽어 보시기 바랍니다.
여기에 꼭 덧붙일 숫자가 하나 있습니다. Block의 연구에서 동적 내비게이션은 대략 스무 번째 사례에서 안정된 정확도에 도달했습니다. 모든 시스템에 이런 곡선이 있으니, 자신의 기술을 소개하는 외과의에게는 그 장비로 몇 건을 했는지 물어볼 만합니다. 메타분석에 나오는 정확도는 기계 자체보다 그 곡선을 넘어선 시술자의 몫입니다.
아직 풀리지 않은 문제
정확도는 대리 지표입니다. 1mm 오차로 식립한 임플란트가 2mm 오차의 임플란트보다 더 오래간다는 것을 보여 준 임상시험은 아직 없습니다. Tahmaseb의 2014년 리뷰는 이 분야가 아직 답하지 못한 질문으로 끝맺었습니다. 적응증마다 컴퓨터 보조 수술에 드는 추가 방사선, 노력, 비용을 정당화하려면 장기 자료가 필요하다는 것입니다. 가이드 수술 자체의 합병증, 즉 그 리뷰에서 사례의 3분의 1 이상에서 보고된 가이드 파절과 계획 변경은 더 나은 재료와 작업 방식으로 줄었습니다. 그래도 정확한 기술이 그 나름의 위험을 더할 수 있다는 것을 보여 줍니다.
로봇 연구에는 같은 시술자의 손에서 내비게이션·정적 가이드와 비교한 무작위 시험, 더 긴 추적 관찰, 정합 실패에 대한 있는 그대로의 보고가 필요합니다. 내비게이션에는 무치악 턱을 위한 더 간단하고 견고한 정합 방법이 필요합니다. 그리고 모든 정확도 연구가 최대 오차를 평균만큼 눈에 띄게 보고한다면 더 나아질 것입니다. 홍보 책자에 실리는 것은 평균이지만, 안전 거리가 감당해야 하는 것은 최댓값이기 때문입니다. 정확하게 식립한 임플란트가 그 뒤에 실패하는 이유는 임플란트 생존율 연구 정리에서, 드릴이 멈춘 뒤 일어나는 생물학적 과정은 골유착 연구 정리에서 다룹니다.
집필·의학 감수: Dr. Sam Jain, DMD, MS 및 Dr. Arpana Gupta, DDS, MDS. 두 원장은 이 치과의 공동 소유주입니다. 감수일 · 저희가 글을 쓰고 검토하는 방식
이 글은 샘 제인(Sam Jain, DMD, MS) 원장과 아르파나 굽타(Arpana Gupta, DDS, MDS) 원장이 의학적으로 감수한 환자 교육 자료로, 진찰을 대신하지 않습니다. 치료 권고는 대면 상담과 3D 영상 검사를 마친 뒤에만 드립니다.