Шаблон, навигация или робот: с какой точностью на самом деле можно поставить имплант?
Точность обещает каждая система. Метаанализы переводят это в цифры — и цифры говорят, что запас в два миллиметра остаётся правилом, на какой бы экран ни смотрел хирург.
Опубликовано 6 сентября 2026 г. · Проверено 7 сентября 2026 г.
Автор и медицинский рецензент — Dr. Sam Jain, DMD, MS, а также Dr. Arpana Gupta, DDS, MDS · Как мы пишем и проверяем эти материалы
Почему миллиметр имеет значение
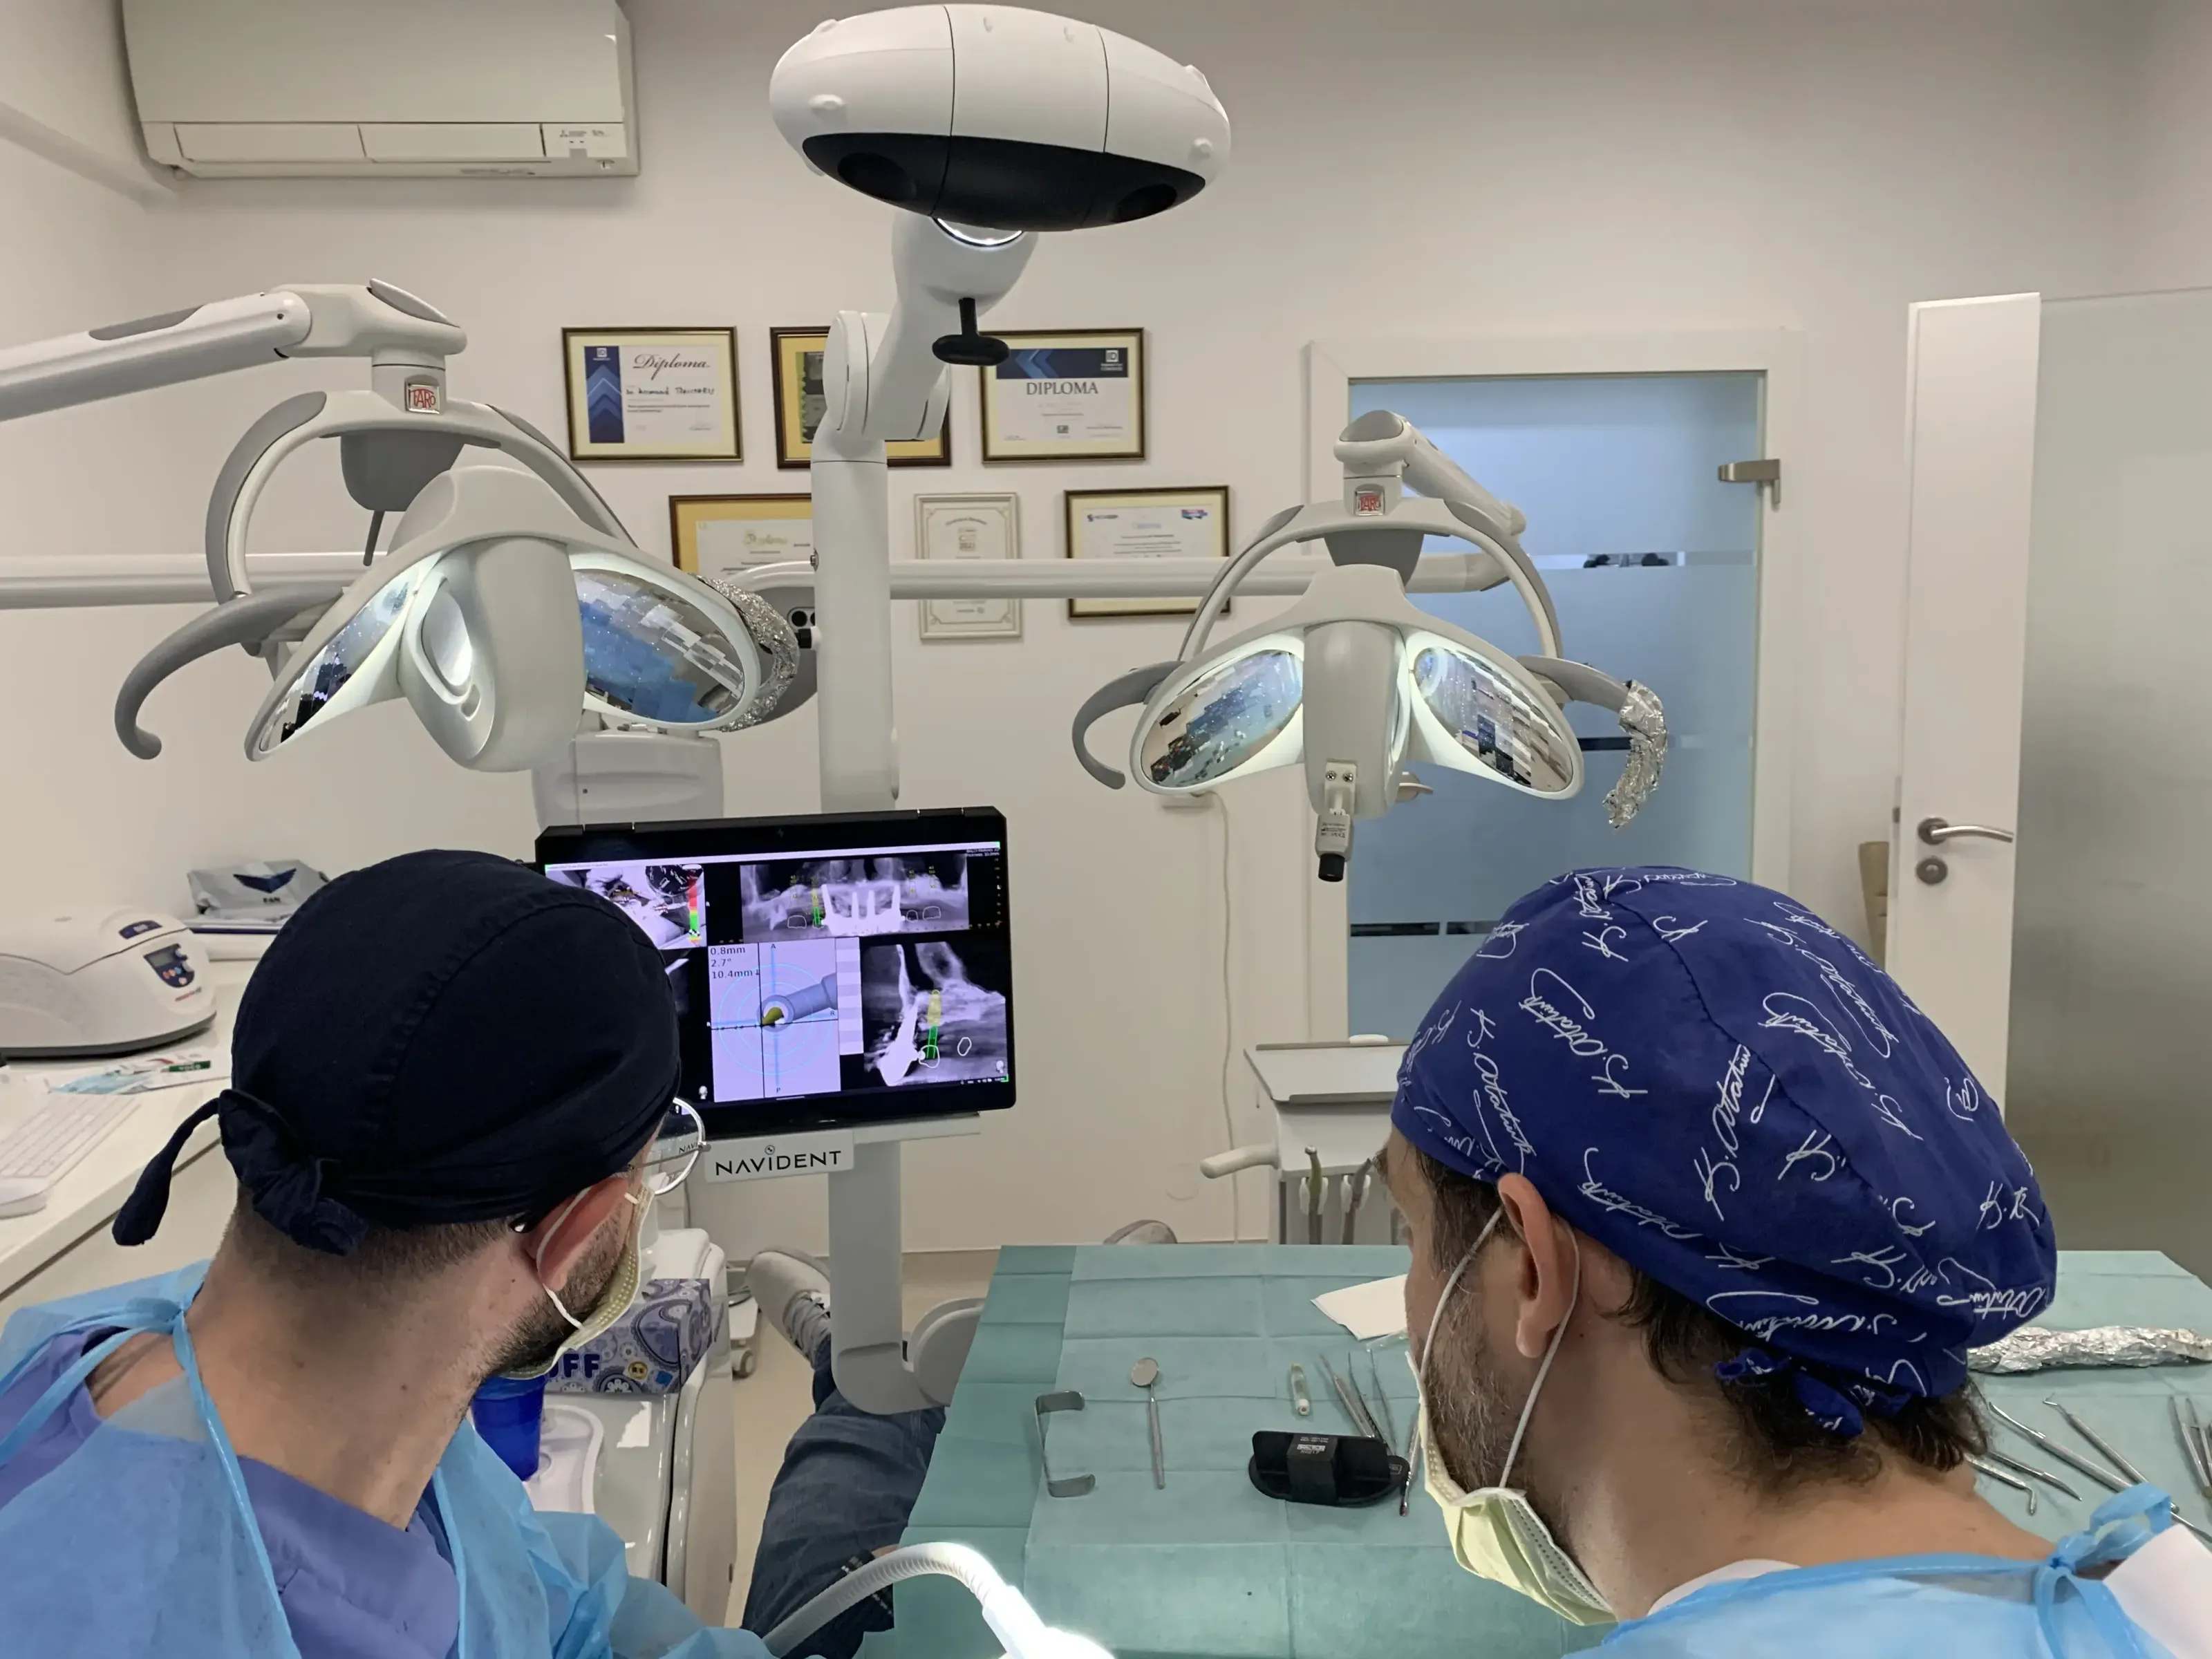
Имплант планируют в трёх измерениях относительно структур, которые не прощают: нижнечелюстного канала внизу, дна пазухи вверху, корней соседних зубов и тонкой костной пластинки со стороны щеки, от которой зависит, останется ли десна на месте. Его же планируют относительно зуба, которого ещё нет. У коронки, которая в итоге сядет на имплант, есть идеальное положение, и каждый градус наклона импланта прочь от него — это компромисс, который лаборатории придётся впитать угловым абатментом или более толстой конструкцией. Иначе говоря, точность не роскошь; это разница между реставрацией, которую спроектировали, и той, которую придумали по ходу.
Все технологии из этой статьи начинаются с одного и того же — с конусно-лучевой томограммы, на которой имплант планируют виртуально. Систематический обзор Bornstein 2014 года о КЛКТ в имплантологии стоит прочитать до статей о точности, потому что он высказывает мысль, которая теряется в общем воодушевлении. Эффективная доза облучения у разных аппаратов КЛКТ различалась почти в сто раз, а уменьшение поля обзора до той области, которая действительно нужна, давало значимое снижение дозы. Снимок оправдан, когда он меняет план. Повторный снимок после операции, которым каждое исследование точности измеряет свой результат, я не назначаю пациенту рутинно просто затем, чтобы полюбоваться посадкой.
Показатели, о которых сообщают все эти исследования, одинаковы, и их стоит выучить. Отклонение на входе — это расстояние в миллиметрах между запланированным и фактическим положением платформы импланта. Апикальное отклонение — то же самое для верхушки импланта, и оно обычно больше, потому что малый угол вверху превращается внизу в большее смещение. Угловое отклонение — разница в градусах между запланированной и фактической длинной осью. Когда ниже я привожу число, это среднее по множеству имплантов; максимум в том же исследовании нередко в несколько раз больше, а запас безопасности существует как раз ради максимума.
Статические шаблоны: пятнадцать лет метаанализов
Статический шаблон — это печатный или фрезерованный шаблон, который садится на зубы, десну или кость и с помощью металлических втулок удерживает бор на запланированной траектории. Обзор Jung 2009 года для ITI, объединивший 19 исследований точности по 29 системам, дал среднюю ошибку 0,74 мм на входе и 0,85 мм у верхушки — при максимумах 4,5 мм и 7,1 мм. Обзор Schneider того же года, ограниченный восемью клиническими исследованиями точности, нашёл 1,07 мм на входе и 1,63 мм у верхушки и задокументировал цену технологии в её ранние годы: ранние хирургические осложнения в 9,1% случаев, ранние ортопедические — в 18,8% и поздние ортопедические — в 12%.
Два обзора Tahmaseb с разницей в пять лет показывают, как область устаканивается. Анализ 2014 года по 24 исследованиям точности и 1 530 имплантам нашёл 1,12 мм на входе и 1,39 мм у верхушки, среднюю частоту неудач имплантов 2,7% по 14 исследованиям выживаемости и интраоперационные или ортопедические осложнения в 36,4% пролеченных случаев — среди них переломы шаблона во время операции, изменения плана из-за плохой первичной стабильности, незапланированная костная пластика, расшатывание винтов и несоответствие посадки. Обновление 2018 года на основе 20 клинических исследований 2 238 имплантов у 471 пациента дало 1,2 мм на входе, 1,4 мм у верхушки и 3,5 градуса углового отклонения, причём точность была значимо выше у частично беззубых пациентов, где шаблон может опираться на зубы, чем у полностью беззубых, где он опирается на десну или кость. Его вывод — та фраза, которую я держу в голове: точность находится в клинически приемлемом диапазоне в большинстве ситуаций, и следует соблюдать запас безопасности не менее 2 мм.
Единственное рандомизированное испытание, сравнивающее навигационную хирургию с суждением хирурга у одних и тех же пациентов, — это работа Vercruyssen 2014 года. Семьдесят две полностью беззубые челюсти у 59 пациентов, каждой из которых требовалось от четырёх до шести имплантов, случайным образом распределили на одну из четырёх шаблонных систем, на установку от руки хирургом, держащим план в уме, или на простой шаблон только для пилотного сверла. Шаблонные системы дали среднее отклонение на входе 1,4 мм, апикальное 1,6 мм и угловое 3,0 градуса. Установка от руки дала 2,7 мм, 2,9 мм и 9,9 градуса; пилотный шаблон — 3,0 мм, 3,4 мм и 8,4 градуса. Опирался шаблон на кость или на десну, измеримой разницы не дало. Это испытание — самое чистое доказательство, что навигация не рекламная опция: она примерно вдвое уменьшает позиционную ошибку и втрое — угловую по сравнению с глазом опытного хирурга.
Динамическая навигация: видеть бор внутри снимка
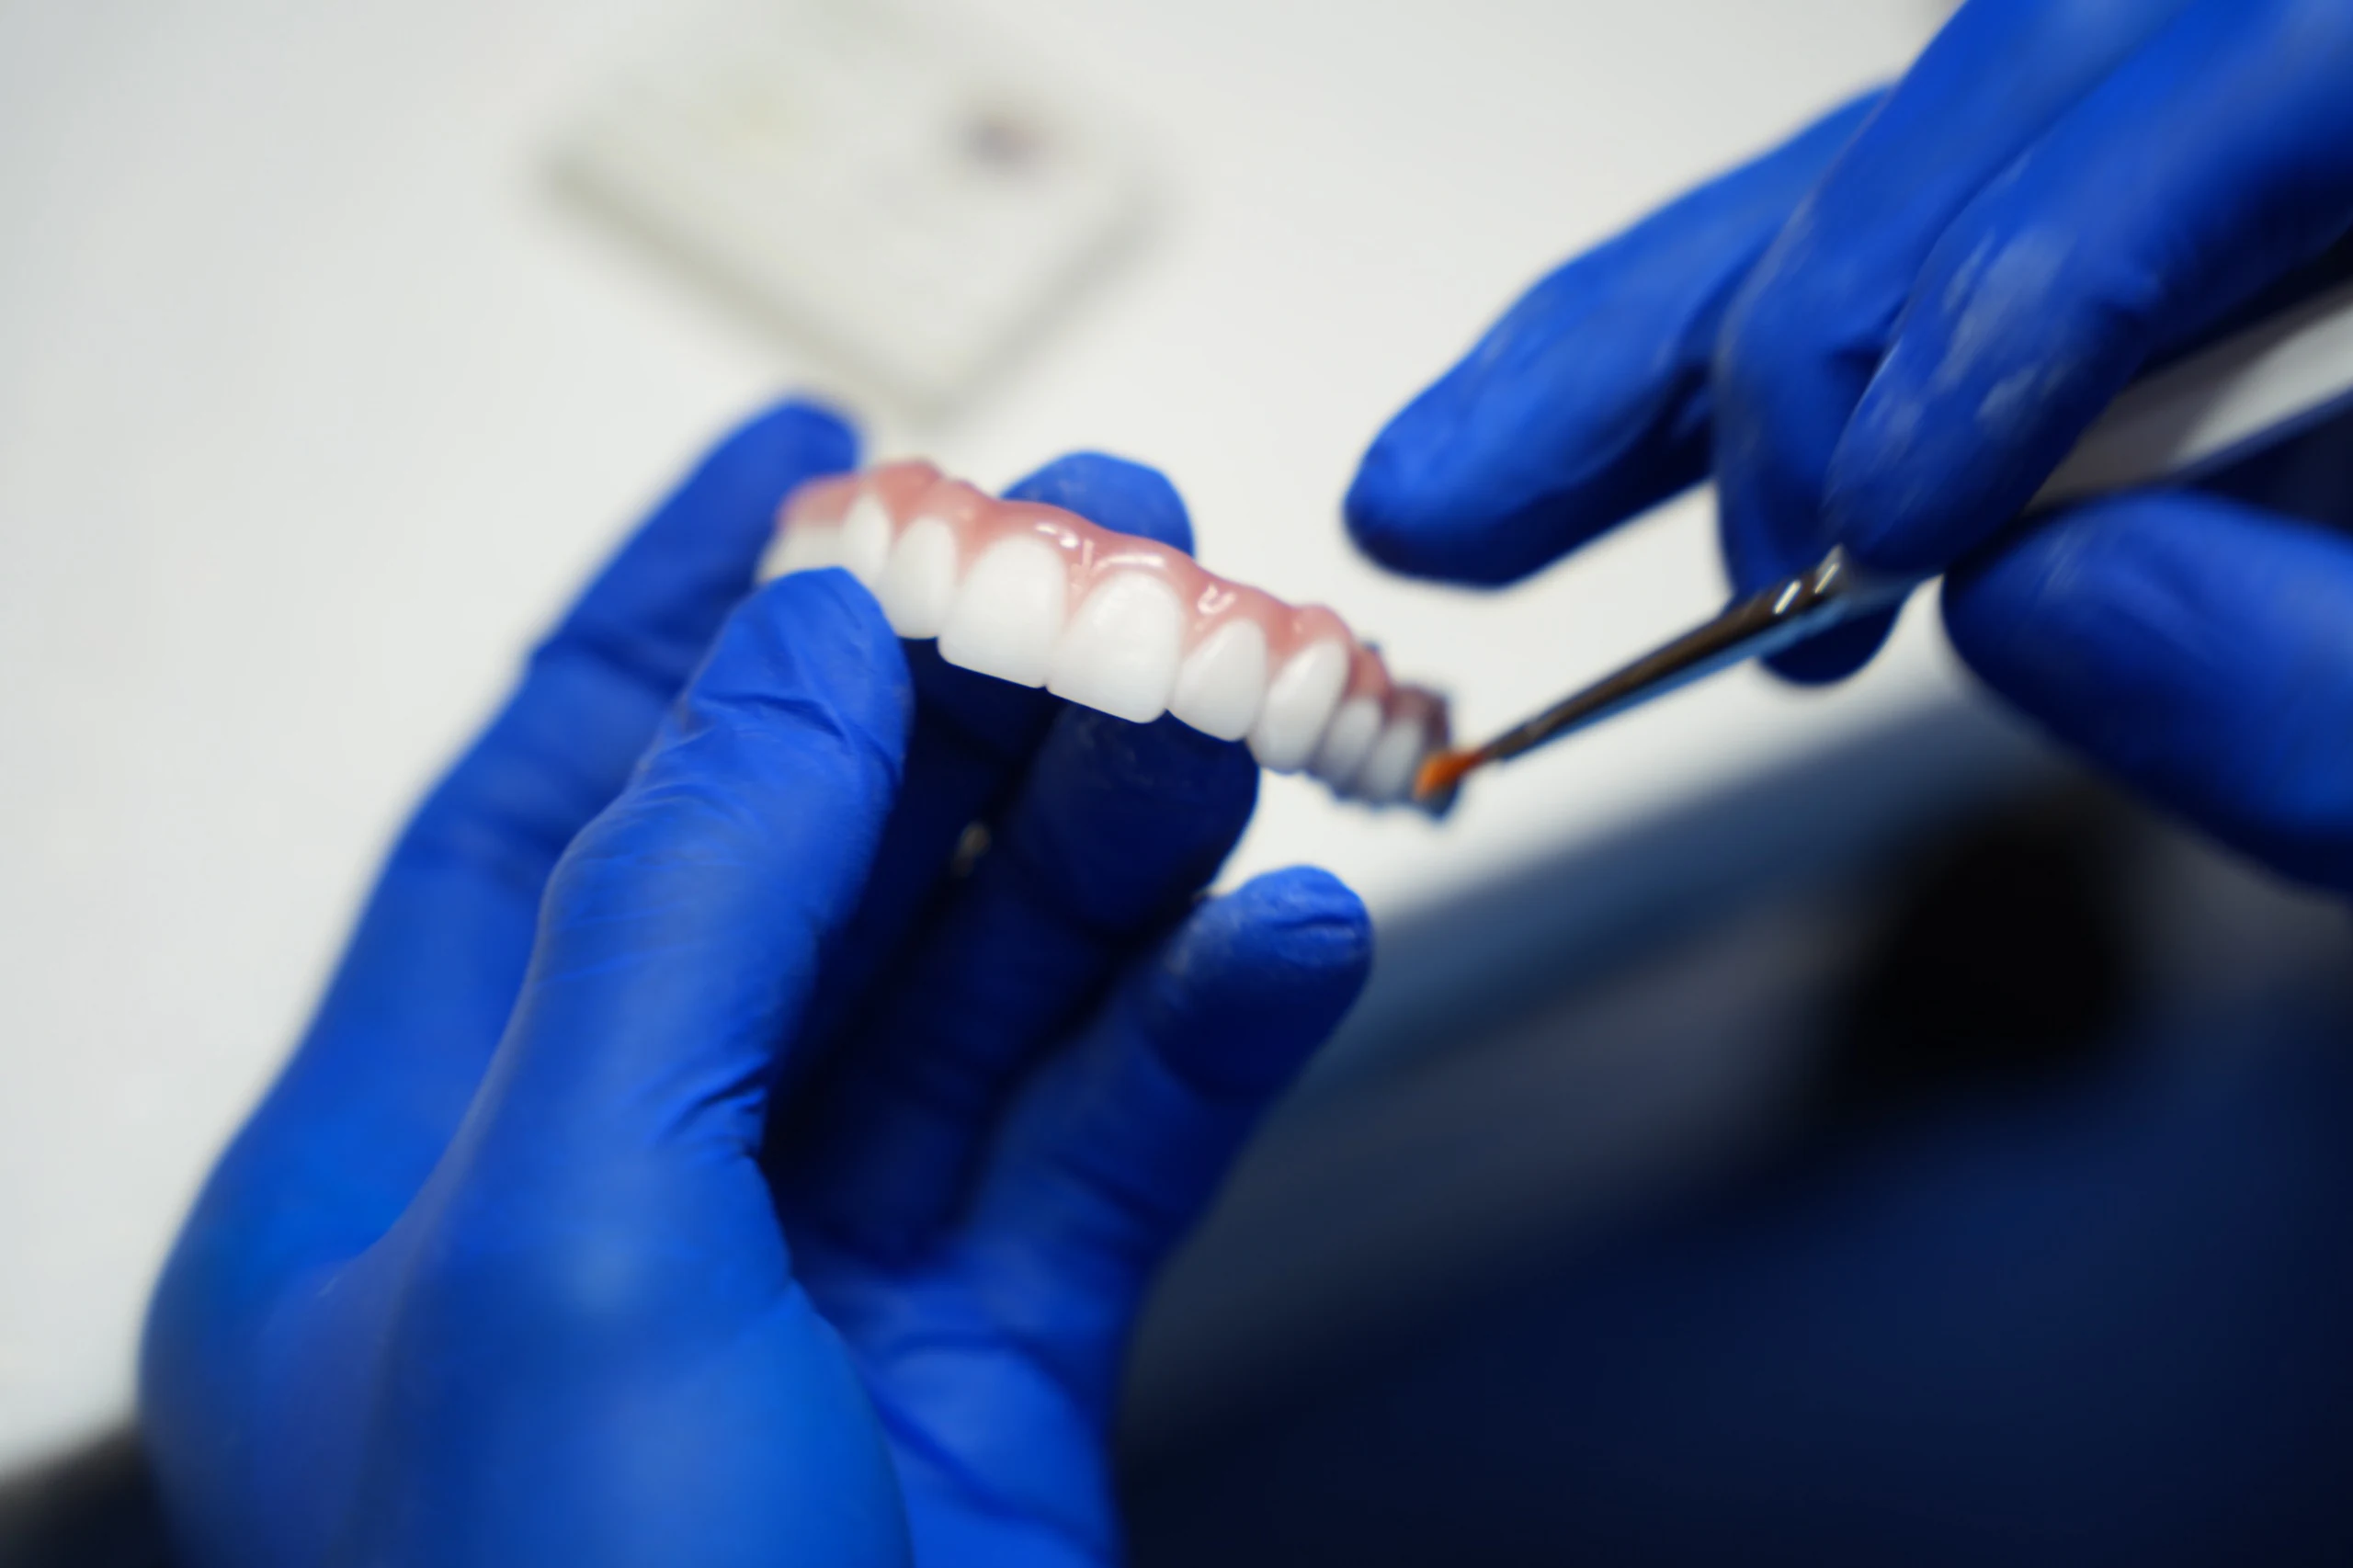
Динамическая навигация заменяет физический шаблон экраном. Один следящий маркер крепят к пациенту, другой — к наконечнику, и хирург в реальном времени видит движение бора внутри объёма КЛКТ, где запланированное положение показано как цель. Она убирает слабости шаблона — нет втулки, ограничивающей орошение и доступ в задних отделах, нет перелома, нет задержки на изготовление, а план можно менять по ходу операции — ценой кривой обучения и зависимости от того, удержится ли регистрация. Проспективное исследование Block 2017 года с тремя хирургами на системе X-Guide нашло отклонения от виртуального плана, схожие с опубликованными для шаблонов с опорой на зубы, лучшую точность, чем при установке от руки, и кривую обучения: устойчивая точность приходила примерно к двадцатому случаю.
Метаанализ Jorba-García 2021 года по 24 исследованиям и девяти навигационным системам дал клинические цифры: среднее угловое отклонение 3,68 градуса и среднее отклонение на входе 1,03 мм, без значимых различий между системами. По сравнению со статическими шаблонами навигация была немного точнее по углу — в среднем на 0,86 градуса; по сравнению с установкой от руки — точнее на 4,33 градуса. Клиническое замечание обзора то же, что у Tahmaseb: наблюдались отклонения больше 1 мм, поэтому запас в 2 мм по-прежнему применим. Лабораторные исследования на моделях сообщали цифры получше — около 2 градусов и 0,46 мм, — и это напоминание, что челюсть с языком, слюной и дышащим пациентом не является моделью.
Самый свежий свод — метаанализ Werny 2025 года по 55 исследованиям, выстроивший все подходы по одним и тем же трём показателям. Установка от руки: 7,46 градуса, 1,56 мм на входе, 2,22 мм у верхушки. Шаблон только для пилотного сверла: 5,94 градуса, 1,13 мм и 1,43 мм. Полностью направляющий статический шаблон, ограничивающий каждое сверло и сам имплант: 2,57 градуса, 0,72 мм и 0,88 мм. Динамическая навигация: 3,67 градуса, 1,01 мм и 1,36 мм. Авторы заключили, что и статическая, и динамическая навигация заметно превосходят работу от руки, что полностью направляющая статическая хирургия дала в их данных наивысшую точность и что апикальные отклонения в один-два миллиметра означают: запас в 2 мм остаётся обязательным для всех подходов.
Роботы: самый новый участник с самыми малыми выборками
Хирургический робот держит наконечник в шарнирной руке и физически удерживает его на запланированной траектории, пока хирург ведёт его на ощупь; некоторые системы к тому же формируют ложе автономно. Метаанализ Khaohoen 2024 года по 67 клиническим исследованиям первым поставил статические, динамические и роботические системы рядом. По всем компьютерно-ассистированным подходам среднее отклонение составило 1,11 мм на входе, 1,40 мм у верхушки и 3,51 градуса. Роботическая подгруппа показала наименьшие цифры: 0,81 мм на входе, 0,77 мм у верхушки и 1,71 градуса. Обзор также подтвердил в статической навигации, что полностью направляющий протокол значимо точнее пилотного и не отличается от частично направляющего, и не нашёл различий в точности навигации между верхней и нижней челюстью и между операцией с откидыванием лоскута и без него.
Роботические данные, однако, ранние и малочисленные. Исследование Bolding и Reebye 2022 года, первый клинический отчёт о точности тактильного робота на полностью беззубых челюстях, охватило пять пациентов и 38 имплантов. Оно нашло среднее угловое отклонение 2,56 градуса, отклонение платформы 1,04 мм, апикальное отклонение 0,95 мм и импланты, стоящие в среднем на 0,42 мм мельче запланированного, без нежелательных явлений. Это хорошие цифры от аккуратной команды. Это также 38 имплантов, и сами авторы призвали к более длительным и крупным исследованиям, прежде чем можно будет заявлять о различиях с нероботическими методами. Подгруппа метаанализа, построенная на горстке таких серий, наследует их обещание.
Я читаю это так: роботы — это настоящий шаг в том же направлении, а не нечто иное по природе. Они убирают тремор руки хирурга и обеспечивают запланированную траекторию так, как навигация лишь показывает. Чего они пока не могут — это убрать ошибку регистрации, то есть несовпадение снимка и пациента в день операции, а в беззубой челюсти, где опорный шаблон приходится фиксировать к кости, именно эта ошибка и решает. Технология, которую я приму, — та, у которой есть десятилетние данные об исходах, а у роботов таких данных пока нет.
Как я выбираю между ними для конкретного случая
В наших операционных ежедневно работают две системы динамической навигации — X-Guide и Navident EVO, — а печатные статические шаблоны изготавливают у себя для тех случаев, которым они подходят. Решение следует за данными выше. Для целой челюсти на беззубой челюсти, где по данным Tahmaseb статические шаблоны наименее точны, потому что их не на что посадить, я предпочитаю навигацию с регистрацией по фиксированным в кости маркерам, с возможностью поправить план, если кость окажется мягче или тоньше, чем предполагал снимок. Для одиночного импланта между здоровыми зубами полностью направляющий шаблон с опорой на зубы так же точен, как что-либо опубликованное, и не добавляет времени операции. Для заднего отдела у пациента, который не может широко открыть рот, шаблон со стопкой втулок может физически не поместиться, и навигация выигрывает по умолчанию.
Установку от руки — вариант с 7,46 градуса и 2,22 мм у верхушки из таблицы Werny — оставляют для тех немногих ситуаций, где ни одну технологию нельзя надёжно зарегистрировать, и даже тогда план на экране остаётся ориентиром. Важнее выбора системы дисциплина вокруг неё: КЛКТ с полем обзора под нужную область, виртуальный план, который начинается с зуба и идёт обратно к импланту, запас 2 мм от каждой структуры, которую трогать нельзя, и контроль после установки там, где этого требовала анатомия. Тем, кто хочет увидеть, как это вписывается в операционный день, стоит прочитать почасовой рассказ об операции на всю челюсть.
В этот раздел просится ещё одно число. Исследование Block нашло, что динамическая навигация выходит на устойчивую точность примерно к двадцатому случаю. У каждой системы есть своя версия этой кривой, и любому хирургу, который рассказывает о своей технологии, стоит задать вопрос, сколько случаев он с ней сделал. Точность из метаанализов принадлежит операторам, прошедшим кривую, а не машине.
Что остаётся нерешённым
Точность — это суррогатный показатель. Ни одно испытание пока не показало, что имплант, поставленный с погрешностью в 1 мм, служит дольше, чем с погрешностью в 2 мм, и обзор Tahmaseb 2014 года закончился тем вопросом, который область всё ещё должна закрыть: нужны долгосрочные данные, чтобы оправдать дополнительное облучение, усилия и стоимость компьютерно-ассистированной хирургии в каждом показании. Собственные осложнения навигационной хирургии — переломы шаблонов и изменения плана, описанные более чем в трети случаев в том обзоре, — снизились с улучшением материалов и рабочих процессов, но они напоминают, что технология может быть точной и при этом добавлять собственный риск.
Роботической литературе нужны рандомизированные сравнения с навигацией и статическими шаблонами в одних и тех же руках, более долгое наблюдение и честные сообщения о сбоях регистрации. Навигации нужна более простая и устойчивая регистрация для беззубых челюстей. А любому исследованию точности пошло бы на пользу приводить максимальное отклонение так же заметно, как среднее, потому что среднее — это то, что печатают в буклете, а максимум — то, что должен покрывать запас безопасности. Причины, по которым имплант не приживается после точной установки, разобраны в обзоре выживаемости; биология, которая начинается, когда бор остановился, — в обзоре об остеоинтеграции.
Эта статья — материал для пациентов, проверенный Dr. Sam Jain, DMD, MS, и она не заменяет осмотр. План лечения составляют только после очной консультации и 3D-диагностики — первый приём бесплатный.


